はじめに
第\(1\)回では、弾性をばね、粘性をダッシュポットで表しました。今回は二つをつなぎます。
直列がMaxwellモデル、並列がKelvin–Voigtモデルです。接続条件から式を作り、長さを保つとき、力を保つとき、力を抜くときの応答を比べます。
直列では力が共通、並列では変形が共通
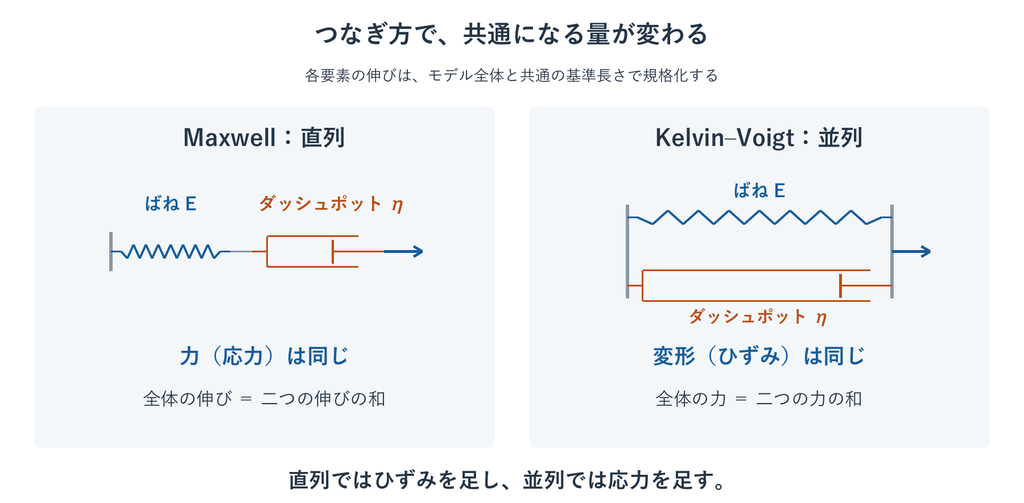
一次元・微小ひずみ・一定温度を考えます。慣性と塑性は扱わず、引張りを正とします。図は材料の働きを表す等価モデルです。
各要素のひずみは、伸びを共通の基準長さで割った量です。応力にも共通の基準断面積を使います。
Maxwellモデルの式を導く
直列では応力が共通になり、ひずみは足し算になります。
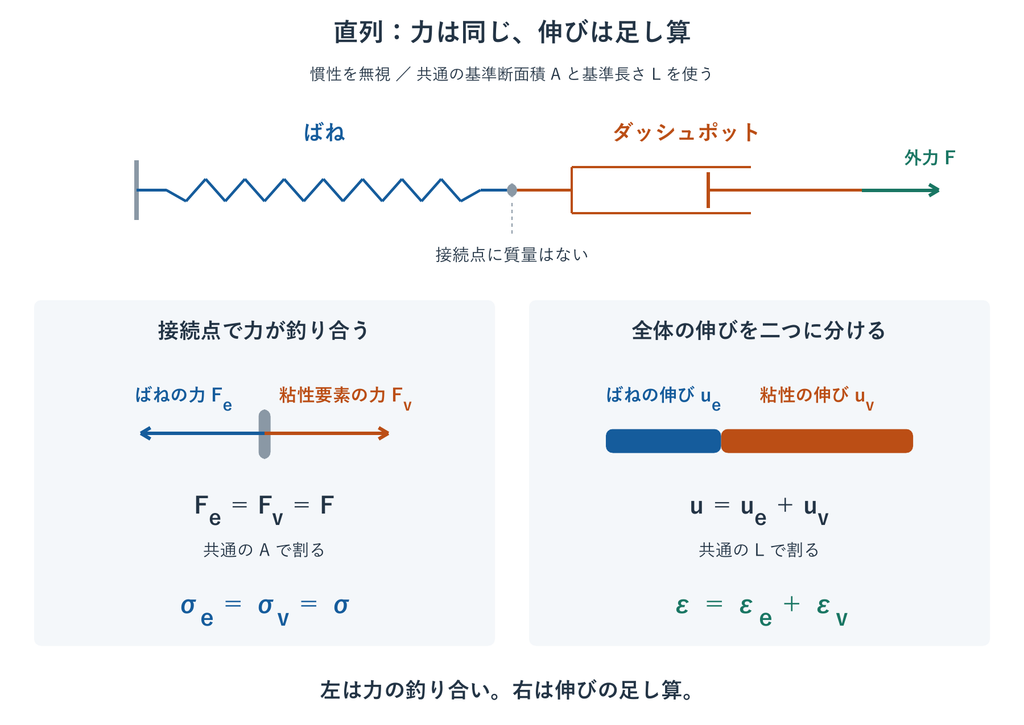
質量を持たない中間の接続点に働く力を \(F_e\)、\(F_v\) とすると、釣り合いから両者は等しくなります。両要素の伸びを \(u_e\)、\(u_v\)、全体の伸びを \(u\) とすると、直列なので伸びは加算されます。
共通の基準断面積 \(A\) と基準長さ \(L\) を使い、応力を \(F/A\)、各ひずみを各要素の伸びを \(L\) で割った量と定義します。
これが式\((1)\)です。各要素のひずみに異なる基準長さを用いると、この単純な加算式にはなりません。
ばねとダッシュポットの構成式は、第\(1\)回と同じです。添字 \(e\) はばね、\(v\) は粘性要素を表します。
これは接続条件から導く式ではなく、各要素の性質を定める線形の仮定です。ばねは応力が弾性ひずみに比例し、ダッシュポットは応力が粘性ひずみ速度に比例するとします。
ゼロを含む状態にも比例関係を適用すると、式\((2)\)になります。係数の単位は、それぞれ \(\mathrm{MPa}\) と \(\mathrm{MPa}\cdot\mathrm{s}\) です。ばねに初期応力はなく、係数は温度や時間によって変わらないものとしています。
ひずみの和を時間微分し、各要素の式を代入します。
式\((1)\)のひずみの和を時間微分します。
式\((2)\)と共通応力の条件から、一定の \(E\)、\(\eta\) に対して次の関係になります。
代入し、両辺に \(E\) を掛けて整理します。
この両辺を入れ替えると、式\((3)\)の右側の表現が得られます。
応力の変化率が入るため、現在の全ひずみだけでは応力は決まりません。内部に残った変形も効いてきます。
応答を特徴づける時間
弾性係数と粘性係数の比から、時間の単位を持つ量を定義します。
式\((3)\)をひずみ保持条件 \(\dot\varepsilon=0\) で書くと、応力に掛かる係数が現れます。
この係数を時間の逆数 \(1/\tau\) と書くことにします。
したがって式\((4)\)です。\(E>0\)、\(\eta>0\) なら \(\tau>0\) で、式\((5)\)から、この時間で応力が初期値の \(1/e\) 倍になることを確かめられます。
Maxwellモデルの \(\tau\) は緩和時間です。\(\eta\) が大きいほど、応力はゆっくり減ります。
長さを保つと、なぜ応力が緩和するのか
最初にひずみ \(\varepsilon_0>0\) を瞬間的に与え、その後に保持する理想試験を考えます。初期の粘性ひずみをゼロとすると、保持中の応力は次のように減ります。
保持中は \(\dot\varepsilon=0\) なので、式\((3)\)に \(E/\eta=1/\tau\) を代入すると、次の微分方程式になります。
応力を含む項を左辺、時間を含む項を右辺へ分けます。有限の時間では応力が正である解を考え、両辺を積分します。\(0^+\) は、瞬間的な負荷を与えた直後です。
左辺は対数なので、積分すると次の形になります。\(q\) は応力、\(s\) は時間の積分用の変数です。
ここで初期条件を入れます。有限の応力ではダッシュポットのひずみは瞬間的には変わらないため、初期の粘性ひずみがゼロなら、負荷直後の全ひずみをばねが受け持ちます。
初期応力を指数関数の係数へ代入すると、式\((5)\)が得られます。
負荷直後はばねが変形を受け持ちます。保持中は粘性要素へ変形が移り、ばねが縮む。だから応力が減ります。\(t=\tau\) で初期値の約 \(0.368\) 倍です。
式\((5)\)をグラフで読む
\(E=1000\,\mathrm{MPa}\)、\(\eta=10000\,\mathrm{MPa}\cdot\mathrm{s}\)、\(\tau=10\,\mathrm{s}\) とします。瞬間的に \(1\,\%\) 伸ばすと、初期応力は \(10\,\mathrm{MPa}\)。そこから指数関数で減衰します。
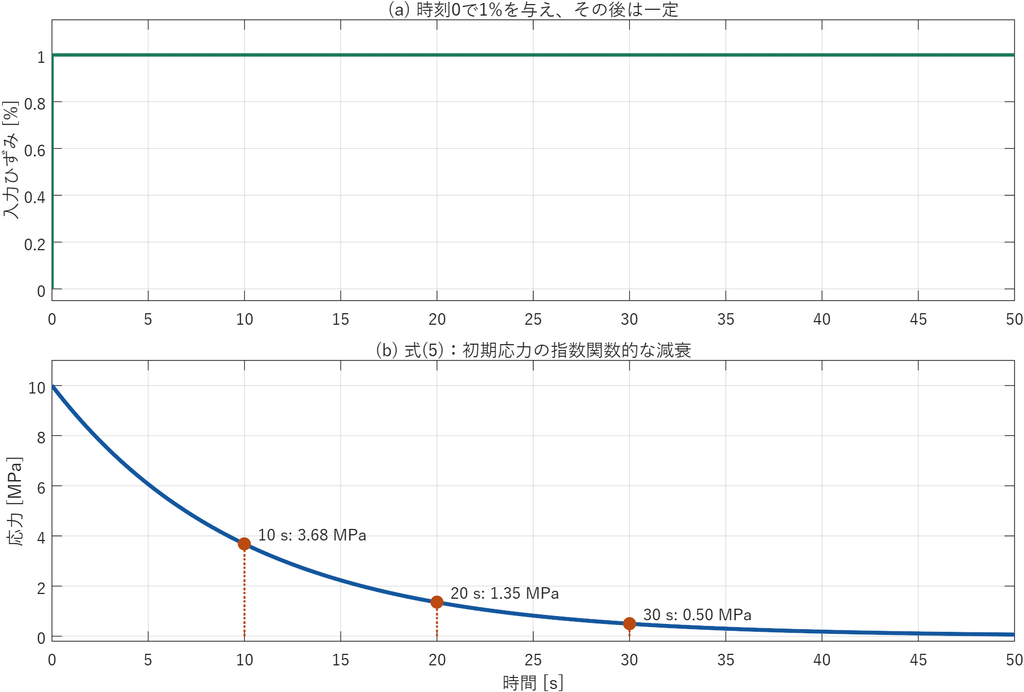
後の数値例では \(2\,\mathrm{s}\) かけて伸ばします。その間にも緩和するため、負荷終了時の応力はこの理想ステップより小さくなります。
内部では、伸びの分担が変わる
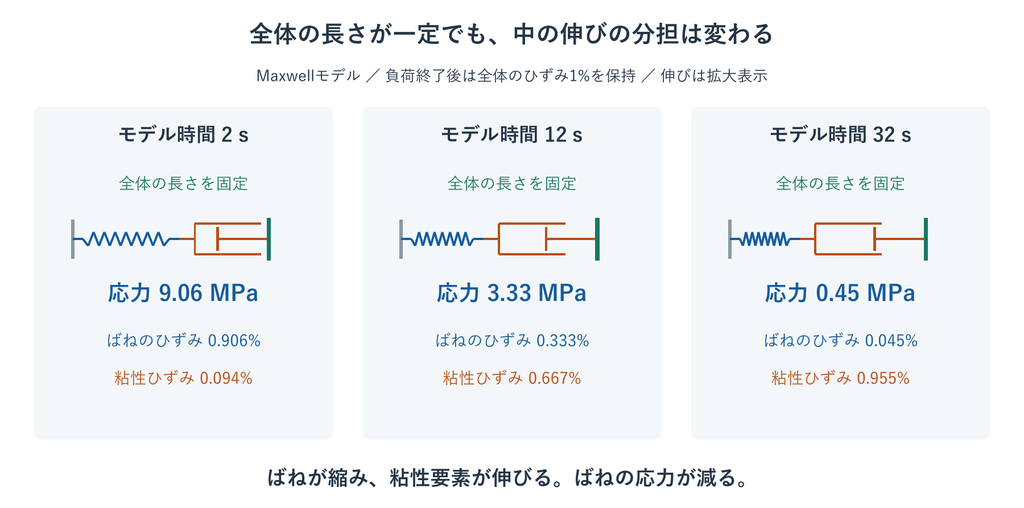
長さが一定でも、内部は動く。これがMaxwellモデルの応力緩和です。
Kelvin–Voigtモデルの式を導く
並列ではひずみが共通になり、応力は足し算になります。
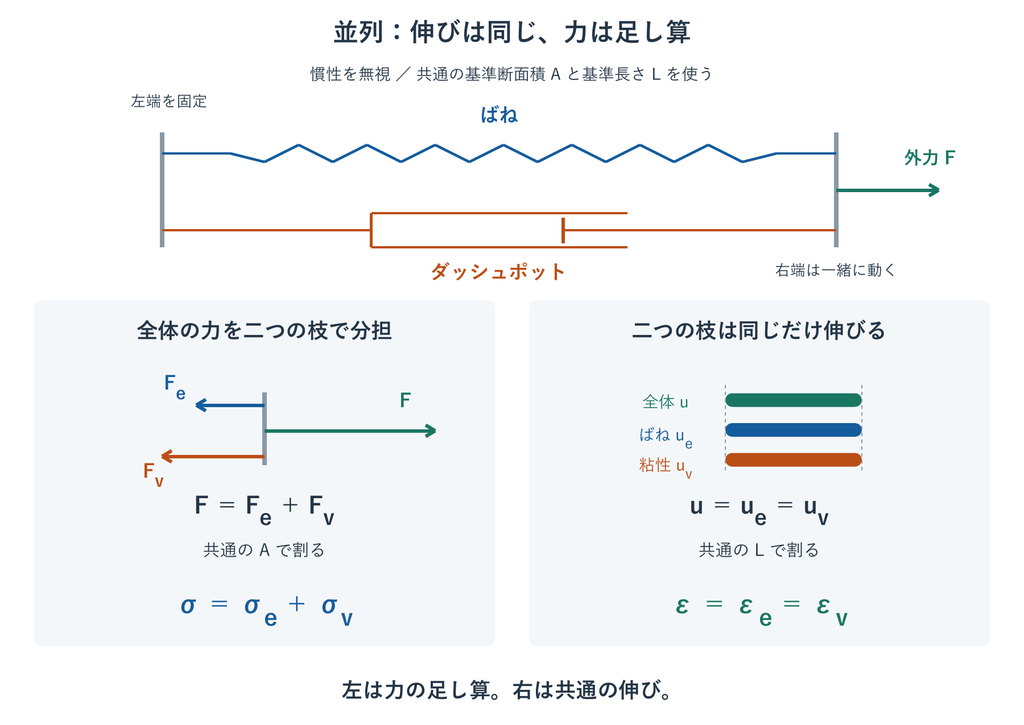
並列の両枝は同じ二つの端点につながるため、両枝の伸びは全体の伸びと等しくなります。外力は両枝が分担します。
共通の基準長さ \(L\) と基準断面積 \(A\) で割ります。
これが式\((6)\)です。枝ごとに異なる実断面積で定義した応力を無条件に足すのではなく、共通の基準面積で定義した等価応力を足しています。
式\((2)\)を代入すると、全体の構成式は次の形になります。
並列では式\((6)\)より \(\varepsilon_e=\varepsilon_v=\varepsilon\) です。したがって式\((2)\)は次の形になります。
力の和に対応する \(\sigma=\sigma_e+\sigma_v\) へ代入すると、式\((7)\)になります。ばねにはひずみ、粘性要素にはひずみの時間微分が効きます。
伸ばしている間は、ばねと粘性要素が力を分担します。止めると粘性応力が消え、ばねの応力 \(E\varepsilon\) が残ります。
瞬間的なひずみ入力は、そのまま使わない
並列のダッシュポットにも瞬間変形を強いるため、ステップひずみに必要な応力は有限値で表せません。比較には、有限時間で伸ばすランプ負荷を使います。
同じ変形履歴で応力を比較する
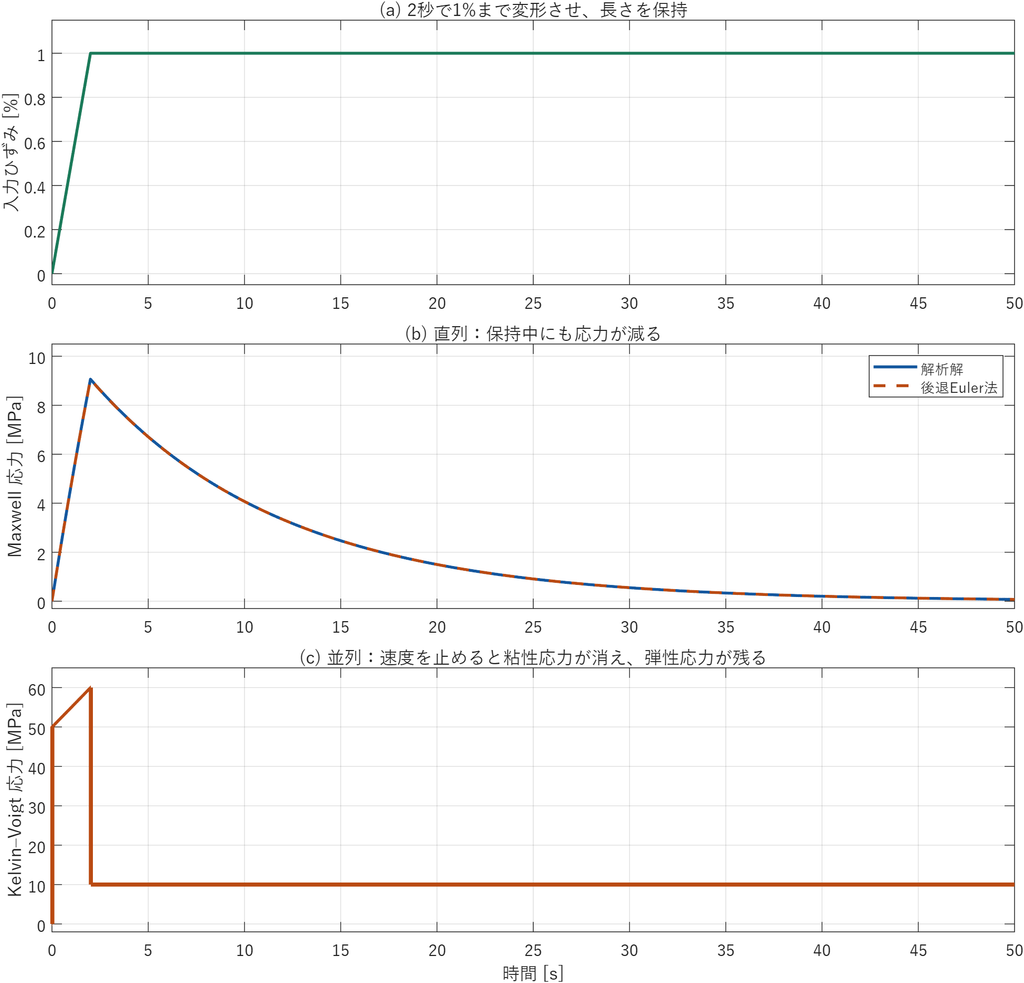
材料定数は図\(3\)と同じ教材値です。\(\varepsilon_0=0.01\) まで \(t_r=2\,\mathrm{s}\) で伸ばし、その長さを保ちます。
Maxwellモデルの応力は、負荷中と保持中に分けて求めます。
初期応力をゼロとし、負荷中のひずみ速度を \(a=\varepsilon_0/t_r\) と置きます。式\((3)\)を積分因子 \(e^{t/\tau}\) で整理します。
時刻ゼロから \(t\) まで積分し、\(\sigma(0)=0\) を使います。
負荷終了時の値を \(S_r=\sigma(t_r)\) とします。保持中はひずみ速度がゼロになるため、式\((5)\)と同じ指数減衰を、時刻 \(t_r\) と応力 \(S_r\) から始めます。
負荷終了時にひずみは連続なので応力も連続です。二つの区間の解をまとめると式\((8)\)です。
今回のランプ負荷では、変形中にも緩和が進むため、負荷終了時の応力は \(E\varepsilon_0=10\,\mathrm{MPa}\) より少し小さい約 \(9.06\,\mathrm{MPa}\) です。
動画で、応力と内部の分担を対応させる
保持開始後の接続点に注目してください。Maxwellでは接続点が動き続け、ばねが縮むのに合わせて応力が減ります。
Kelvin–Voigtでは止めた瞬間に粘性応力 \(50\,\mathrm{MPa}\) が消え、その後はばねの \(10\,\mathrm{MPa}\) が一定で残ります。「止めた瞬間の低下」と「保持中の緩和」を見分けます。
応力を保持すると、ひずみはどう変わるか
次に、初期ひずみゼロの状態へ一定応力 \(\sigma_0\) を与えます。Kelvin–Voigtモデルでは式\((7)\)がひずみを求める微分方程式になります。\(t_h\) まで負荷し、その後に外力をゼロにしたときの解は次のとおりです。
負荷中は式\((7)\)へ \(\sigma=\sigma_0\) を代入します。
初期ひずみゼロで積分すると、\(\tau/\eta=1/E\) より次式を得ます。
除荷時のひずみを \(\varepsilon_h=\varepsilon(t_h)\) とします。除荷後は外力がゼロなので、次の斉次方程式になります。
有限の応力がステップ状に変化しても、ダッシュポットのひずみは跳びません。この連続なひずみを初期条件としてつなぐと、式\((9)\)になります。
ひずみはゼロから \(\sigma_0/E\) へ近づき、除荷後はゼロへ戻ります。この遅れの時間尺度 \(\tau=\eta/E\) を、Kelvin–Voigtでは遅延時間と呼びます。
クリープと、除荷後の回復を比較する
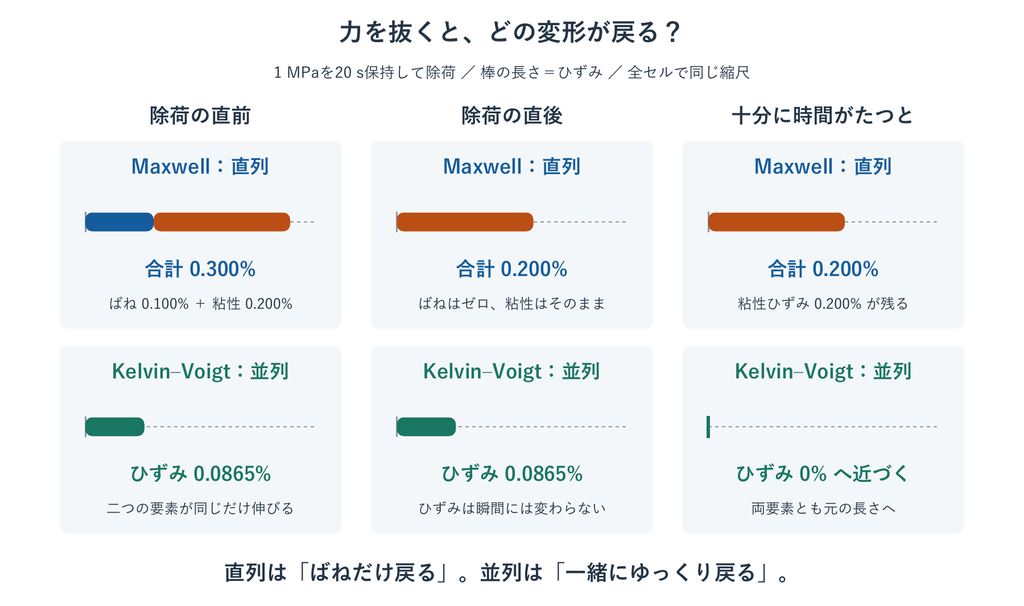
Maxwellでは、ばねが直ちに伸び、その後も粘性要素が流動し続けます。除荷で戻るのはばねの分だけです。
負荷中の応力は \(\sigma_0\) なので、ばねのひずみと粘性ひずみ速度は一定です。
二つのひずみの和が、式\((10)\)の負荷中の式です。除荷直後には、共通応力がゼロとなります。
ここで \(t_h^-\)、\(t_h^+\) は除荷の直前と直後です。粘性ひずみは連続のまま、その後は変化しません。したがって残る全ひずみは \(\varepsilon_r=\sigma_0t_h/\eta\) です。
式\((10)\)の \(t=0\) は負荷直後、\(t=t_h\) は除荷直後を表します。慣性を無視した理想モデルなので、ばねのひずみは負荷・除荷の瞬間に跳びます。
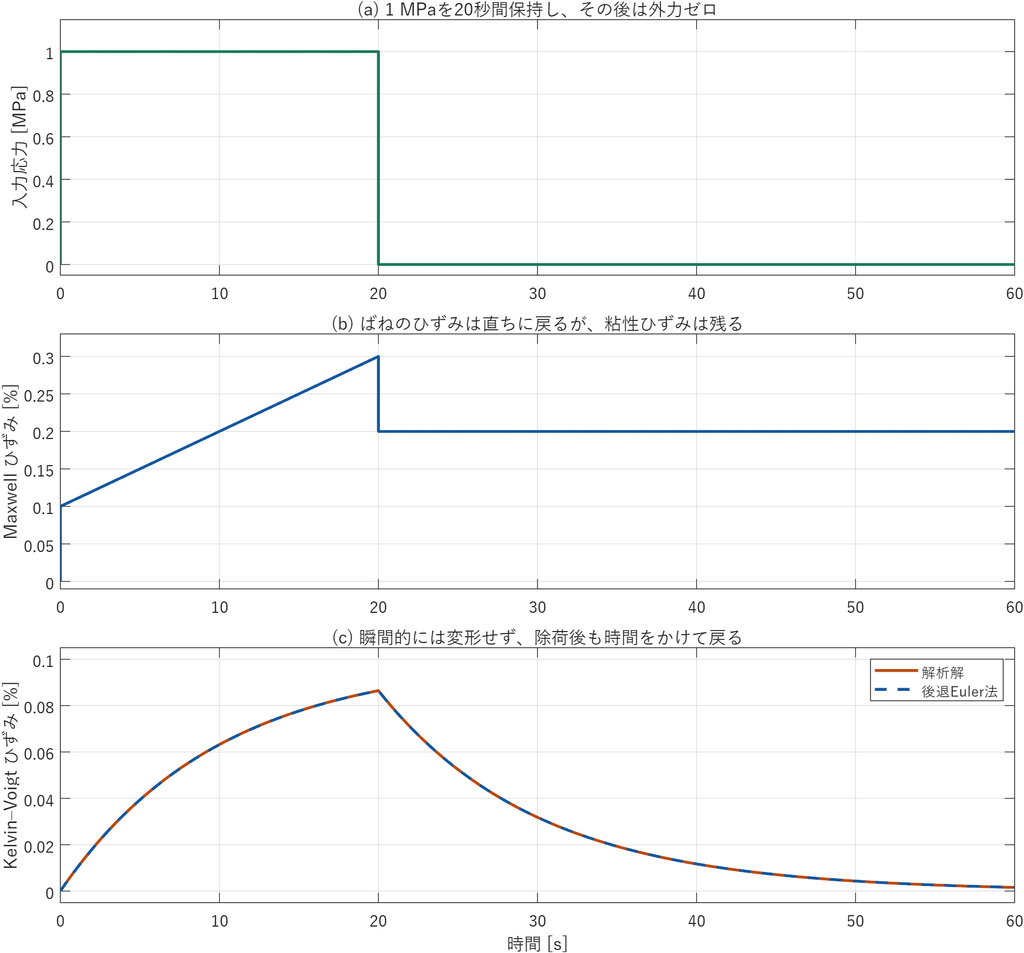
Maxwellモデルの除荷後のひずみは \(0.2\,\%\) です。Kelvin–Voigtモデルの除荷時のひずみは約 \(0.08647\,\%\) で、その後も小さくなります。残る変形の違いは、塑性の降伏条件を導入した結果ではなく、要素の接続から生じます。
除荷後に、負の粘性応力が現れる理由
外力をゼロにしても、伸びたばねには正の応力が残ります。並列全体の応力をゼロにするには、粘性応力が同じ大きさの負になって釣り合います。
負の粘性応力は \(\dot\varepsilon<0\)、つまり縮む動きへの抵抗です。ばねが戻ろうとし、ダッシュポットがその動きを遅らせます。
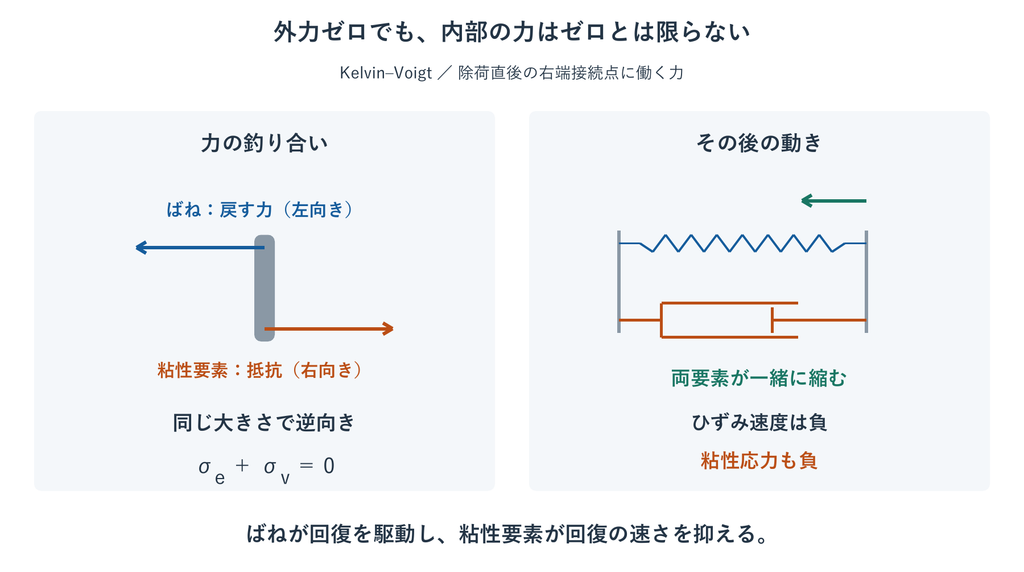
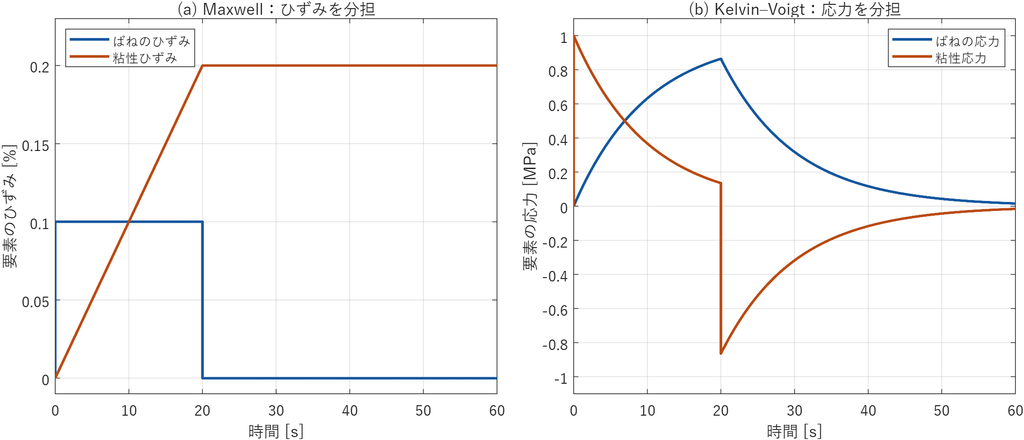
動画では除荷の瞬間を見ます。Maxwellはばねだけがすぐに戻り、粘性変形が残る。Kelvin–Voigtは両要素が一緒に縮み続けます。右側の正負の応力表示が、その回復を支える釣り合いです。
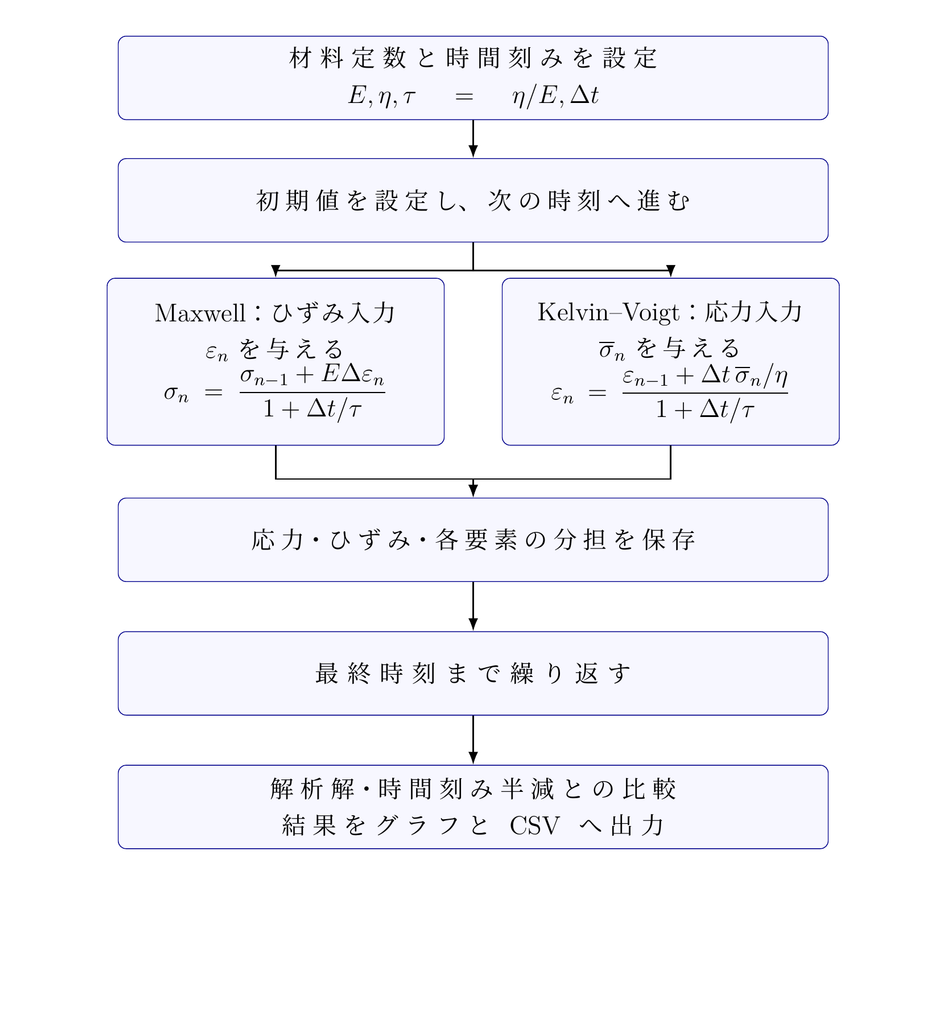
時刻ごとに状態を更新する
入力が時々刻々と変わる場合に向けて、状態を一段ずつ更新します。時間微分には後退Euler法を使います。
Maxwellモデルで、前の応力 \(\sigma_{n-1}\) と今回のひずみ増分 \(\Delta\varepsilon_n=\varepsilon_n-\varepsilon_{n-1}\) が分かっていると、式\((3)\)から次の更新式になります。
式\((3)\)の時間微分を、時間区間の終端 \(t_n\) に対応する後退差分で近似します。
両辺に \(\Delta t\) を掛け、\(\Delta\varepsilon_n=\varepsilon_n-\varepsilon_{n-1}\) を用いて未知の応力を左辺に集めます。
係数で割ると式\((11)\)です。緩和項に前の応力ではなく今回の応力 \(\sigma_n\) を使うことが、後退Euler法の特徴です。
Kelvin–Voigtモデルで応力を入力するときは、式\((7)\)をひずみについて整理します。今回の区分一定入力では、直前の区間に作用した応力 \(\overline\sigma_n\) を使います。
式\((7)\)のひずみ速度を後退差分で置き換えます。区分一定の入力応力は、区間 \((t_{n-1},t_n)\) に作用する値 \(\overline\sigma_n\) とします。
両辺に \(\Delta t/\eta\) を掛け、未知のひずみをまとめます。
\(E/\eta=1/\tau\) を使って係数で割ると、式\((12)\)です。応力の切替時刻を時間格子に一致させるため、直前区間の平均値はその区間の一定応力と一致します。区間内で連続的に変わる入力では、区間平均を使う方法と終端値を使う通常の後退Euler法は区別します。
\(20\,\mathrm{s}\) で除荷しても、その直前の区間は負荷中です。除荷後の応力を使うと一刻み早く除荷してしまうため、コードでは区間の応力を区別します。
計算結果を確かめる
ひずみ保持のMaxwellモデルと、応力保持・除荷のKelvin–Voigtモデルを、それぞれ解析解と比較します。誤差は、全時刻での絶対誤差の最大値を、それぞれ \(E\varepsilon_0\) と \(\sigma_0/E\) で割った値です。
| 時間刻み [\(\mathrm{s}\)] | Maxwellの正規化最大誤差 | Kelvin–Voigtの正規化最大誤差 |
|---|---|---|
| \(0.5\) | \(0.019859\) | \(0.009010\) |
| \(0.1\) | \(0.004069\) | \(0.001832\) |
| \(0.02\) | \(0.000818\) | \(0.000368\) |
| \(0.01\) | \(0.000409\) | \(0.000184\) |
刻みを \(0.02\,\mathrm{s}\) から \(0.01\,\mathrm{s}\) へ半減すると、誤差もほぼ半分。後退Euler法の一次精度に対応します。安定に計算できても、粗い刻みでは誤差が残ります。
コードでは解析解との誤差に加え、要素の分担の和と残留ひずみも確認します。
二つのモデルで表せることと、次に必要なこと
| 観察する応答 | Maxwellモデル | Kelvin–Voigtモデル |
|---|---|---|
| ひずみを保持した後 | 応力が時間とともにゼロへ緩和する | 速度を止めた後は、ばねの応力が一定で残る |
| 一定応力での長時間の変形 | 変形し続ける | 有限の変形へ近づく |
| 応力をゼロにした後 | ばねだけが瞬間回復し、粘性変形は残る | 時間をかけて回復する |
応力緩和に強いMaxwellと、遅れた変形・回復を表すKelvin–Voigt。一つの二要素モデルで、両方の応答はそろいません。
次回は、ばねを追加した標準線形固体モデルを扱います。瞬間的な変形、時間をかけた変形、長時間後にも残る剛性を、一つのモデルでどう表すかを考えます。
MATLABコード
以下のコードだけで、数値計算・グラフ・動画を再生成できます。外部の材料データや補助関数のダウンロードは不要です。MATLAB R2020a以降を対象とし、追加Toolboxは使いません。
次のコードを maxwell_kelvin_demo.m として保存して実行します。保存した場所の figures/ に計算図、data/ に履歴と誤差表を出力します。
%% 粘弾性の基礎 第2回:Maxwell / Kelvin-Voigt
% MATLAB R2020a以降、追加Toolbox不要。
% MPa、s、無次元ひずみ。各ローカル関数を含めて1ファイルに保存。
clear; close all; clc;
root=fileparts(mfilename('fullpath'));
figdir=fullfile(root,'figures');datadir=fullfile(root,'data');
if ~exist(figdir,'dir'),mkdir(figdir);end
if ~exist(datadir,'dir'),mkdir(datadir);end
set(groot,'defaultAxesFontName','Yu Gothic','defaultTextFontName','Yu Gothic');
set(groot,'defaultAxesFontSize',11,'defaultLineLineWidth',2);
blue=[.08 .34 .62];orange=[.73 .29 .07];green=[.1 .48 .35];
E=1000;eta=10000;tau=eta/E;eps0=.01;tr=2;
sig0=1;th=20;dt=.02;

%% 式(5):理想ステップひずみに対する応力緩和
ts=(0:dt:50)';stepStress=E*eps0*exp(-ts/tau);
marks=tau*(1:3);markStress=E*eps0*exp(-marks/tau);
assert(max(abs(markStress/(E*eps0)-exp(-(1:3))))<1e-12);
f=figure('Color','w','Position',[100 100 1000 650]);
tiledlayout(2,1,'TileSpacing','compact','Padding','compact');
nexttile;plot([0;0;ts(2:end)],[0;eps0;eps0*ones(numel(ts)-1,1)]*100, ...
    'Color',green,'LineWidth',2.4);grid on;
ylabel('入力ひずみ [%]');title('(a) 時刻0で1%を与え、その後は一定');
xlim([0 50]);ylim([-.05 1.15]);
nexttile;plot(ts,stepStress,'Color',blue,'LineWidth',2.8);hold on;
plot(marks,markStress,'o','Color',orange,'MarkerFaceColor',orange,'MarkerSize',7);
for j=1:3
    plot([marks(j) marks(j)],[0 markStress(j)],':','Color',orange,'LineWidth',1.4);
    text(marks(j)+.7,markStress(j)+.45, ...
        sprintf('%d s: %.2f MPa',marks(j),markStress(j)),'FontSize',11);
end
grid on;xlim([0 50]);ylim([-.2 11]);
xlabel('時間 [s]');ylabel('応力 [MPa]');title('(b) 式(5):初期応力の指数関数的な減衰');
export_pair(f,figdir,'fig03_step_relaxation');
writetable(table(ts,stepStress,'VariableNames',{'time_s','stress_MPa'}), ...
    fullfile(datadir,'step_relaxation_history.csv'));

%% ひずみを2秒で1%まで増やし、その後は長さを保持
t=(0:dt:50)';eps=eps0*min(t/tr,1);
rate=[0;diff(eps)/dt];
% 数値解:Maxwellの後退Euler法。初期状態は無応力。
sigM=zeros(size(t));
for n=2:numel(t)
    sigM(n)=(sigM(n-1)+E*(eps(n)-eps(n-1)))/(1+dt/tau);
end
% 区分線形入力に対する解析解。保持への切替時刻は格子上。
sigMexact=E*eps0/tr*tau*(-expm1(-min(t,tr)/tau)).*exp(-max(t-tr,0)/tau);
sigK=E*eps+eta*rate;
epsMe=sigMexact/E;epsMv=eps-epsMe;
sigKe=E*eps;sigKv=eta*rate;
assert(max(abs(epsMe+epsMv-eps))<1e-12);
assert(max(abs(sigKe+sigKv-sigK))<1e-10);
assert(max(abs(sigM-sigMexact))/(E*eps0)<.002);

% Kelvin-Voigtの粘性応力は区間平均として描く。
f=figure('Color','w','Position',[100 100 1000 920]);
tiledlayout(3,1,'TileSpacing','compact','Padding','compact');
nexttile;plot(t,100*eps,'Color',green);grid on;
ylabel('入力ひずみ [%]');title('(a) 2秒で1%まで変形させ、長さを保持');
ylim([-.05 1.15]);xlim([0 50]);
nexttile;plot(t,sigMexact,'Color',blue);hold on;
plot(t,sigM,'--','Color',orange);grid on;
ylabel('Maxwell 応力 [MPa]');title('(b) 直列:保持中にも応力が減る');
legend('解析解','後退Euler法','Location','northeast');ylim([-.3 10.5]);xlim([0 50]);
nexttile;stairs(t,sigK,'Color',orange,'LineWidth',2.8);grid on;
ylabel('Kelvin–Voigt 応力 [MPa]');xlabel('時間 [s]');
title('(c) 並列:速度を止めると粘性応力が消え、弾性応力が残る');
ylim([-2 65]);xlim([0 50]);
export_pair(f,figdir,'fig06_relaxation_comparison');

%% 一定応力を20秒保持し、その後に除荷
tc=(0:dt:60)';sig=sig0*(tc<th);
% sigは各時刻の直後の応力。avgは直前の区間に作用した応力。
avg=sig0*(tc<=th);avg(1)=0;
epsMvC=zeros(size(tc));epsKC=zeros(size(tc));
for n=2:numel(tc)
    epsMvC(n)=epsMvC(n-1)+dt*avg(n)/eta;
    epsKC(n)=(epsKC(n-1)+dt*avg(n)/eta)/(1+dt/tau);
end
epsMeC=sig/E;epsMC=epsMeC+epsMvC;
epsKexact=sig0/E*(-expm1(-min(tc,th)/tau)).*exp(-max(tc-th,0)/tau);
assert(abs(epsMC(end)-sig0*th/eta)<1e-12);
assert(max(abs(epsKC-epsKexact))/(sig0/E)<.002);
sigKeC=E*epsKexact;sigKvC=sig-sigKeC;
assert(max(abs(sigKeC+sigKvC-sig))<1e-12);
assert(all(sigKvC(tc>th)<0));

% 重複時刻で理想ステップの直前・直後を描く。
tp=[0;0;(dt:dt:th)';th;(th+dt:dt:60)'];
sp=[0;sig0;sig0*ones(round(th/dt),1);0;zeros(round(40/dt),1)];
eMp=sp/E+sig0/eta*min(tp,th);
eKp=sig0/E*(-expm1(-min(tp,th)/tau)).*exp(-max(tp-th,0)/tau);
f=figure('Color','w','Position',[100 100 1000 900]);
tiledlayout(3,1,'TileSpacing','compact','Padding','compact');
nexttile;plot(tp,sp,'Color',green);grid on;
ylabel('入力応力 [MPa]');title('(a) 1 MPaを20秒間保持し、その後は外力ゼロ');
ylim([-.05 1.15]);xlim([0 60]);
nexttile;plot(tp,100*eMp,'Color',blue);grid on;
ylabel('Maxwell ひずみ [%]');title('(b) ばねのひずみは直ちに戻るが、粘性ひずみは残る');
ylim([-.01 .33]);xlim([0 60]);
nexttile;plot(tp,100*eKp,'Color',orange);hold on;
plot(tc,100*epsKC,'--','Color',blue);grid on;
ylabel('Kelvin–Voigt ひずみ [%]');xlabel('時間 [s]');
title('(c) 瞬間的には変形せず、除荷後も時間をかけて戻る');
legend('解析解','後退Euler法','Location','northeast');ylim([-.005 .105]);xlim([0 60]);
export_pair(f,figdir,'fig07_creep_recovery');

f=figure('Color','w','Position',[100 100 1100 460]);
tiledlayout(1,2,'TileSpacing','compact','Padding','compact');
nexttile;plot(tp,100*sp/E,'Color',blue);hold on;
plot(tp,100*sig0/eta*min(tp,th),'Color',orange);grid on;
title('(a) Maxwell:ひずみを分担');xlabel('時間 [s]');ylabel('要素のひずみ [%]');
legend('ばねのひずみ','粘性ひずみ','Location','northwest');xlim([0 60]);ylim([-.01 .23]);
nexttile;ke=E*eKp;kv=sp-ke;
plot(tp,ke,'Color',blue);hold on;plot(tp,kv,'Color',orange);grid on;
title('(b) Kelvin–Voigt:応力を分担');xlabel('時間 [s]');ylabel('要素の応力 [MPa]');
legend('ばねの応力','粘性応力','Location','northeast');xlim([0 60]);ylim([-1.1 1.1]);
export_pair(f,figdir,'fig10_internal_sharing');

%% 時間刻みの確認:解析解に対する最大誤差
steps=[.5 .1 .02 .01]';errM=zeros(size(steps));errK=errM;
for j=1:numel(steps)
    h=steps(j);u=(0:h:50)';e=eps0*min(u/tr,1);z=zeros(size(u));
    for n=2:numel(u)
        z(n)=(z(n-1)+E*(e(n)-e(n-1)))/(1+h/tau);
    end
    exact=E*eps0/tr*tau*(-expm1(-min(u,tr)/tau)).*exp(-max(u-tr,0)/tau);
    errM(j)=max(abs(z-exact))/(E*eps0);
    u=(0:h:60)';z=zeros(size(u));
    for n=2:numel(u)
        s=sig0*(u(n)<=th);
        z(n)=(z(n-1)+h*s/eta)/(1+h/tau);
    end
    exact=sig0/E*(-expm1(-min(u,th)/tau)).*exp(-max(u-th,0)/tau);
    errK(j)=max(abs(z-exact))/(sig0/E);
end
assert(all(diff(errM)<0) && all(diff(errK)<0));
assert(errM(end)<.6*errM(end-1) && errK(end)<.6*errK(end-1));
checks=table(steps,errM,errK,'VariableNames',{'dt_s','maxwell_relative_error','kelvin_relative_error'});
writetable(checks,fullfile(datadir,'time_step_check.csv'));
writetable(table(t,eps,sigMexact,sigM,sigK,epsMe,epsMv, ...
    'VariableNames',{'time_s','strain','maxwell_exact_MPa','maxwell_BE_MPa','kelvin_MPa','spring_strain','viscous_strain'}), ...
    fullfile(datadir,'relaxation_history.csv'));
writetable(table(tc,sig,epsMC,epsKexact,epsKC,sigKeC,sigKvC, ...
    'VariableNames',{'time_s','stress_MPa','maxwell_strain','kelvin_exact_strain','kelvin_BE_strain','kelvin_spring_MPa','kelvin_viscous_MPa'}), ...
    fullfile(datadir,'creep_history.csv'));
fprintf('PASS: 構成則、分担、残留ひずみ、時間刻み半減を確認。tau = %.1f s\n',tau);
disp(checks);
fprintf('Maxwell残留ひずみ %.4f %%\n',100*sig0*th/eta);
fprintf('Kelvin除荷時ひずみ %.5f %%\n',100*sig0/E*(1-exp(-th/tau)));

function export_pair(f,folder,name)
exportgraphics(f,fullfile(folder,[name '.png']),'Resolution',200,'BackgroundColor','white');
exportgraphics(f,fullfile(folder,[name '.pdf']),'ContentType','vector','BackgroundColor','white');
end
次のコードを maxwell_kelvin_videos.m として保存し、maxwell_kelvin_videos を実行します。videos/ に動画とポスター画像を出力します。
function maxwell_kelvin_videos
% 第2回の2本のMP4を生成する。外部ファイル・追加Toolbox不要。
% モデル時間を表示。図の伸びは誇張し、グラフの値はそのまま示す。
root=fileparts(mfilename('fullpath'));out=fullfile(root,'videos');
if ~exist(out,'dir'),mkdir(out);end
set(groot,'defaultAxesFontName','Yu Gothic','defaultTextFontName','Yu Gothic');
E=1000;eta=10000;tau=eta/E;fps=20;
blue=[.08 .34 .62];orange=[.73 .29 .07];green=[.1 .48 .35];
for mode=1:2
    f=figure('Color','w','Position',[50 50 1280 800], ...
        'MenuBar','none','ToolBar','none','Visible','off');
    annotation(f,'textbox',[.02 .92 .96 .07],'String',choose(mode==1, ...
        '動画1:長さを保つと、直列と並列で何が変わるか', ...
        '動画2:力を抜いた後、どの変形が残るのか'), ...
        'FontSize',22,'FontWeight','bold','EdgeColor','none','HorizontalAlignment','center');
    timer=annotation(f,'textbox',[.02 .86 .96 .05],'String','', ...
        'FontSize',16,'EdgeColor','none','HorizontalAlignment','center');
    annotation(f,'textbox',[.02 .005 .96 .06],'String', ...
        '青:ばね  橙:ダッシュポット  灰破線:変形前の右端 / 伸びは誇張表示。時間は上のモデル時計で読む。', ...
        'FontSize',12,'EdgeColor','none','HorizontalAlignment','center');
    schemes=cell(1,2);paths=cell(1,2);dots=cell(1,2);info=cell(1,2);
    for col=1:2
        ax=axes(f,'Position',[.045+(col-1)*.48 .43 .43 .39]);
        axis(ax,[0 560 0 230]);axis(ax,'off');hold(ax,'on');
        title(ax,choose(col==1,'Maxwell:直列','Kelvin–Voigt:並列'),'FontSize',19);
        schemes{col}=make_model(ax,col,blue,orange);
        info{col}=text(ax,280,15,'','FontSize',14, ...
            'HorizontalAlignment','center','Color',green);
        ap=axes(f,'Position',[.07+(col-1)*.48 .12 .39 .23]);hold(ap,'on');grid(ap,'on');
        if mode==1
            xlim(ap,[0 40]);ylim(ap,choose(col==1,[-.3 10.5],[-2 65]));
            ylabel(ap,'全体の応力 [MPa]');
        else
            xlim(ap,[0 60]);ylim(ap,[-.01 .33]);ylabel(ap,'全体のひずみ [%]');
        end
        xlabel(ap,'モデル時間 [s]');
        paths{col}=plot(ap,nan,nan,'LineWidth',2.6,'Color',choose(col==1,blue,orange));
        dots{col}=plot(ap,nan,nan,'o','MarkerSize',7,'MarkerFaceColor',green,'Color',green);
    end
    if mode==1
        % ランプ負荷を見分けやすくするため、0〜2秒の部分をゆっくり再生。
        times=[linspace(0,2,61),linspace(2,40,221)];times=times([true diff(times)>0]);
        name='video01_relaxation';
    else
        times=linspace(0,60,301);name='video02_creep_recovery';
    end
    writer=VideoWriter(fullfile(out,[name '.mp4']),'MPEG-4');
    writer.FrameRate=fps;writer.Quality=92;open(writer);saved=false(1,3);
    for k=1:numel(times)
        t=times(k);
        if mode==1
            ep=.01*min(t/2,1);rate=.005*(t<2);
            sm=E*.005*tau*(1-exp(-min(t,2)/tau))*exp(-max(t-2,0)/tau);
            em=sm/E;vm=ep-em;sk=E*ep+eta*rate;
            timer.String=sprintf('モデル時間 %.2f s / %s',t,choose(t<2,'1%まで変形中','全体の長さを保持中'));
            draw_model(schemes{1},em,vm,ep,6000);
            draw_model(schemes{2},ep,ep,ep,6000);
            info{1}.String=sprintf('応力 %.2f MPa / ばね %.3f%%・粘性 %.3f%%',sm,100*em,100*vm);
            info{2}.String=sprintf('応力 %.2f MPa / 弾性 %.2f・粘性 %.2f MPa',sk,E*ep,eta*rate);
            u=times(1:k);e=.01*min(u/2,1);
            ym=E*.005*tau*(1-exp(-min(u,2)/tau)).*exp(-max(u-2,0)/tau);
            yk=E*e+eta*.005*(u<2);ys={ym,yk};
        else
            sig=double(t<20);ev=min(t,20)/eta;em=sig/E;total=em+ev;
            ek=1/E*(1-exp(-min(t,20)/tau))*exp(-max(t-20,0)/tau);
            timer.String=sprintf('モデル時間 %.2f s / %s',t,choose(t<20,'1 MPaを保持中','外力ゼロで回復を観察'));
            draw_model(schemes{1},em,ev,total,30000);
            draw_model(schemes{2},ek,ek,ek,30000);
            info{1}.String=sprintf('全ひずみ %.3f%% / 粘性ひずみ %.3f%%',100*total,100*ev);
            info{2}.String=sprintf('全ひずみ %.4f%% / 弾性 %.3f・粘性 %.3f MPa',100*ek,E*ek,sig-E*ek);
            u=times(1:k);ym=100*((u<20)/E+min(u,20)/eta);
            yk=100/E*(1-exp(-min(u,20)/tau)).*exp(-max(u-20,0)/tau);ys={ym,yk};
        end
        for col=1:2
            set(paths{col},'XData',times(1:k),'YData',ys{col});
            set(dots{col},'XData',t,'YData',ys{col}(end));
        end
        drawnow;frame=getframe(f);writeVideo(writer,frame);
        marks=choose(mode==1,[1 12 32],[5 20 50]);
        for j=1:3
            if ~saved(j) && t>=marks(j)
                imwrite(frame.cdata,fullfile(out,sprintf('%s_check%02d.png',name,j)));
                saved(j)=true;
                if j==2,imwrite(frame.cdata,fullfile(out,[name '_poster.png']));end
            end
        end
    end
    close(writer);close(f);
    r=VideoReader(fullfile(out,[name '.mp4']));
    assert(r.Width==1280 && r.Height==800 && r.Duration>10);
    fprintf('PASS: %s, %.2f s, %d x %d\n',name,r.Duration,r.Width,r.Height);
end
end

function m=make_model(ax,kind,blue,orange)
m.kind=kind;m.blue=blue;m.orange=orange;
plot(ax,[80 80],[65 195],'Color',[.5 .55 .6],'LineWidth',4);
plot(ax,[410 410],[65 195],'--','Color',[.65 .68 .72]);
m.spring=plot(ax,nan,nan,'Color',blue,'LineWidth',2.5);
m.dash=plot(ax,nan,nan,'Color',orange,'LineWidth',2.5);
m.end=plot(ax,nan,nan,'Color',[.2 .25 .3],'LineWidth',4);
end

function draw_model(m,ee,ev,ep,scale)
right=410+scale*ep;
if m.kind==1
    joint=230+scale*ee;
    [x,y]=spring_points(80,joint,135);set(m.spring,'XData',x,'YData',y);
    [x,y]=dash_points(joint,right,135);set(m.dash,'XData',x,'YData',y);
    set(m.end,'XData',[right right],'YData',[115 155]);
else
    [x,y]=spring_points(80,right,170);set(m.spring,'XData',x,'YData',y);
    [x,y]=dash_points(80,right,90);set(m.dash,'XData',x,'YData',y);
    set(m.end,'XData',[right right],'YData',[70 190]);
end
end

function [x,y]=spring_points(left,right,cy)
x=[left left+15 linspace(left+18,right-18,17) right-15 right];
y=[cy cy cy+9*(-1).^(0:16) cy cy];
end

function [x,y]=dash_points(left,right,cy)
span=right-left;
% ピストンは常にシリンダー内部にある。両端の動きで長さを表す。
bodyend=left+choose(span>300,300,160);
piston=right-choose(span>300,110,100);
x=[left left+20 left+20 bodyend nan left+20 left+20 bodyend nan piston piston nan piston right];
y=[cy cy cy+18 cy+18 nan cy cy-18 cy-18 nan cy-14 cy+14 nan cy cy];
end

function result=choose(condition,a,b)
if condition,result=a;else,result=b;end
end
参考文献
- David Roylance, Engineering Viscoelasticity, MIT OpenCourseWare, \(2001\). ばね・ダッシュポットの接続、Maxwellモデル、応力緩和、クリープの基礎に対応する講義資料。資料の公開ページ
コメント