はじめに
解析へ入れる締付け後の軸力は、どこから決めればよいのでしょうか。この記事では「軸力計で測る方法」と「締付けトルクから推定する方法」を、二つの選択肢として紹介します。最後に、どちらの結果も同じモデルへつなげます。 締付けの過程と力・変形の図解は、第\(1\)回をご覧ください。
方法A:軸力計で測る
測る量は力、単位は\(N\)や\(\mathrm{kN}\)です。ここでは、頭部やナットの下へ挟む、穴のあいた「ワッシャ型ロードセル」を例にします。
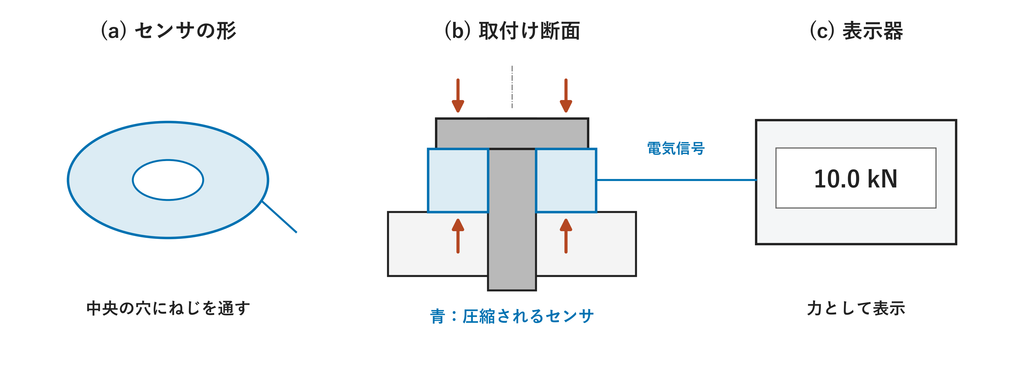
締めると、ねじは引っ張られ、頭部と締結部材の間にあるセンサは押しつぶされる方向の力を受けます。頭部から部材へ伝わる力がすべてセンサを通る配置なら、外力のない締付け状態では、その圧縮力からねじの軸力が分かります。
ひずみゲージ式の場合は、金属のわずかな変形を電気信号として検出します。既知の荷重で校正した関係を使い、表示器が\(N\)や\(\mathrm{kN}\)の値へ換算します。ねじの伸びを直接読むのではなく、センサが受ける力を読む方式です。
- 準備する
穴径と測定範囲が合うセンサを選び、表示器へ接続します。校正値を設定し、無負荷でゼロを合わせます。 - 締めて、残った軸力を読む
センサへ偏りなく荷重が伝わるよう取り付け、締めます。工具を離した後の表示値を、測定した時点と一緒に記録します。
表示が\(10\,\mathrm{kN}\)なら、その状態の軸力は約\(10\,\mathrm{kN}\)です。ただし、センサを挟むと厚さ・剛性・座面の条件も変わります。実機へ値を使う場合は、その違いを確認します。
方法B:締付けトルクから推定する
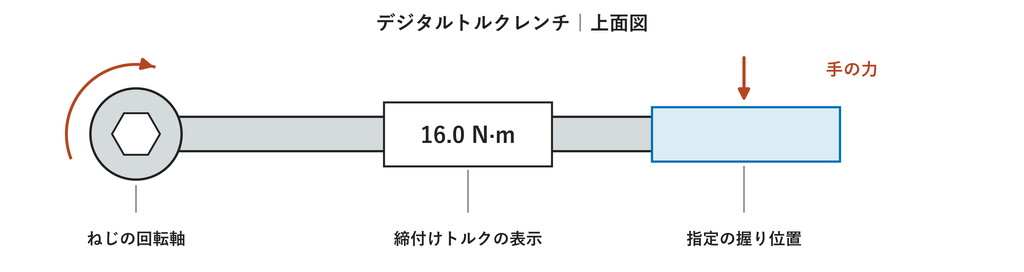
まず、トルクレンチで締付け中のトルクを測ります。単位は\(\mathrm{N}\cdot\mathrm{m}\)です。デジタル式は工具のセンサで検出したトルクを数値表示し、機種によってはピーク値や履歴を記録できます。
- 工具を準備する
必要なトルクが測定範囲に入る工具を選び、校正状態・単位・ゼロを確認します。適切なソケットを装着します。 - 締付け中の値を記録する
指定された握り位置で、急な衝撃を加えずに操作し、締付け完了時の値を記録します。具体的な操作は工具の説明書に従います。
クリック式は、設定したトルクへの到達を音や手応えで知らせます。通常は実測値の履歴を表示しないため、「設定値で管理した記録」と「デジタル工具で測定した値」を区別します。後から増し締め・緩め始めたときの値も、元の締付けトルクとは区別します。
次に、測ったトルクを軸力へ換算します。ねじ面や座面の摩擦の影響があるため、トルクだけでは軸力は一意に決まりません。簡易な推定には次の式を使います。
\(K\)の目安:東日の技術資料では、一般機械用油脂で平均\(0.20\)(\(0.14\)~\(0.26\))、低摩擦用油脂(二硫化モリブデン・ワックス系)で平均\(0.15\)(\(0.10\)~\(0.20\))です。範囲は同資料の最小~最大の参考値で、保証値ではありません。\(K\)は摩擦係数とは別で、実際のねじ・座面・潤滑条件に合う値を使います。
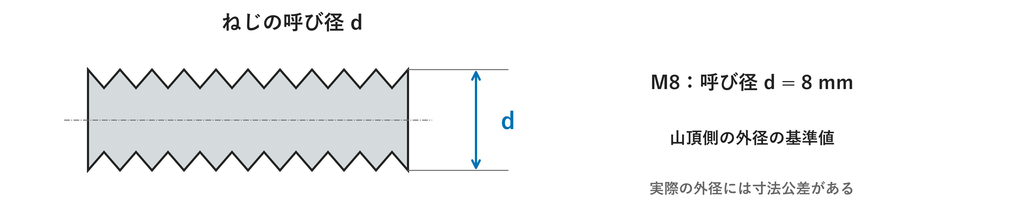
計算例:\(16\) \(\mathrm{N}\cdot\mathrm{m}\)、呼び径\(8\,\mathrm{mm}\)、\(K\)=\(0.20\)の場合、推定軸力は\(10\,\mathrm{kN}\)です。
軸力とトルクの力学関係
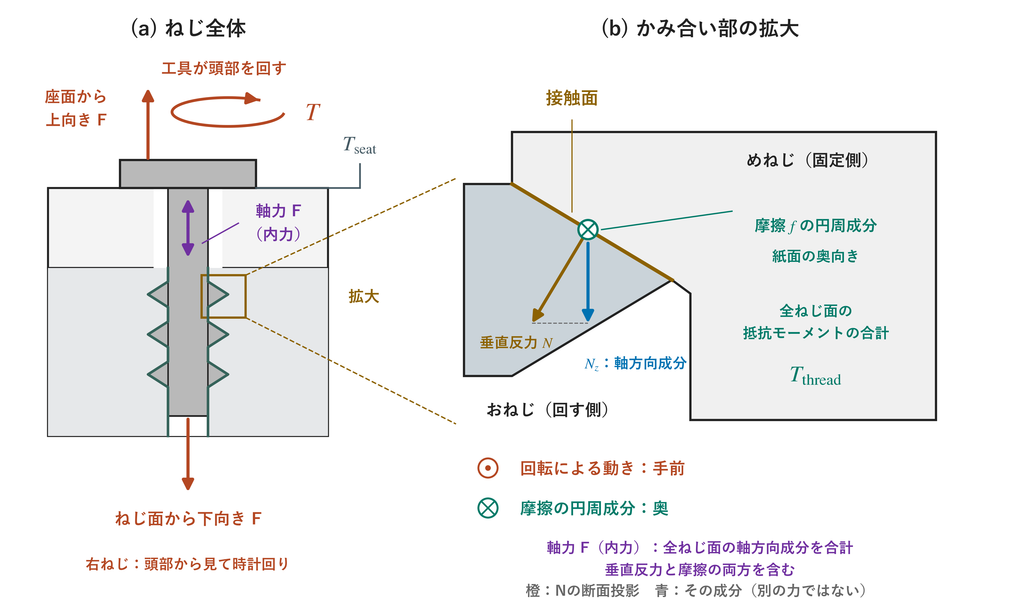
局所の押す力を分解すると、軸力とのつながりが見えます。青の\(N_{z}\)は、面に垂直な押す力\(N\)の軸方向成分です。摩擦の軸方向成分を無視する簡略化なら、全ねじ面の\(N_{z}\)の合計が軸力\(F\)です。
ねじ面での滑りは、円周方向だけでなく軸方向にも進む「らせん」に沿います。締付け中、おねじは回りながら下へ進むので、滑りに逆らう摩擦には上向き成分が生じます。図の緑の×は奥向きの円周成分だけを示し、上向き成分は省略しています。下向きを正とすれば、\(N_{z}\)から上向き摩擦の大きさを引き、全ねじ面で合計したものが\(F\)です。
同じ\(N\)が摩擦力も決めます。締付け中に接触面が滑っているとき、クーロン摩擦では次の関係になります。圧力\(p\)は、ねじ軸に対してではなく「接触面に垂直な」圧縮応力です。
したがって、摩擦係数が同じでも\(N\)が大きくなれば\(f\)が増え、ねじ面の摩擦による抵抗トルクも増えます。ただし\(T_{\mathrm{thread}}\)には摩擦だけでなく、らせんの傾斜による\(N\)の円周方向成分の寄与も含まれます。これらの力の軸まわりのモーメントを、全ねじ面について合計したものが\(T_{\mathrm{thread}}\)です。
式\((2)\)の等号は滑っている接触に対するものです。静止中の摩擦力は、必要なつり合いに応じて上限まで変わるため、常に摩擦係数と押す力の積になるわけではありません。
二つの方法を、解析へつなげる
| 方法A:軸力計で測る | 方法B:トルクから推定する |
|---|---|
| センサが受ける力を測る[\(\mathrm{N},\,\mathrm{kN}\)] | 締付け中のトルクを測る[\(\mathrm{N}\cdot\mathrm{m}\)] |
| 締付け後の表示値から軸力を求める | 検証した係数と呼び径で軸力へ換算する |
| 測定した締結状態の軸力が分かる | 摩擦条件などに依存する推定値が得られる |
この二つを、毎回順番に行う必要はありません。ただし、方法Bの換算関係を確かめるために、あらかじめ試験でトルクと軸力を同時に測ることはあります。一度検証した関係を使えば、同じ条件の通常作業ではトルク管理で軸力を推定できます。
- 締付け後の目標軸力を決める
方法Aの測定値、または方法Bの推定値を使います。工具を離した直後など、再現したい時点をそろえます。推定のばらつきがある場合は、低め・代表・高めの値で結果を比べます。 - トラス要素にその軸力を持たせる
目標が\(10\,\mathrm{kN}\)なら、予張力機能や初期応力などで導入し、部材と釣り合った後の軸力が目標に合うか確認します。初期応力で入力する場合は、モデルの断面積に対応する値へ換算します。 - 締付け状態を保持し、外力を加える
予張力機能では、締付け後に締込み量を保持する設定などへ移ります。外力が加わっても軸力を一定に保つ条件とは異なります。
トルク係数を選ぶときの注意
トルク係数\(K\)は、潤滑の有無だけでは決まりません。式\((1)\)では呼び径\(d\)を別に扱っていますが、\(K\)もピッチとねじ径の比、座面の有効摩擦径とねじ径の比、ねじ面・座面の摩擦状態に依存します。同じ無潤滑でも、ねじ径・ピッチ・座面形状が変われば、同じ\(K\)を使えるとは限りません。一方、形状の比率と摩擦条件が同じなら、径が異なっても\(K\)は近い値になります。
掲載した潤滑条件別の数値は参考例であり、一律の設定値ではありません。使用するねじサイズ、座面形状、材質・表面処理、潤滑条件に合うメーカー資料や、実際の締結条件で測定した値を使います。
コメント